
基于无传感器的直流无刷伺服电机控制逻辑:
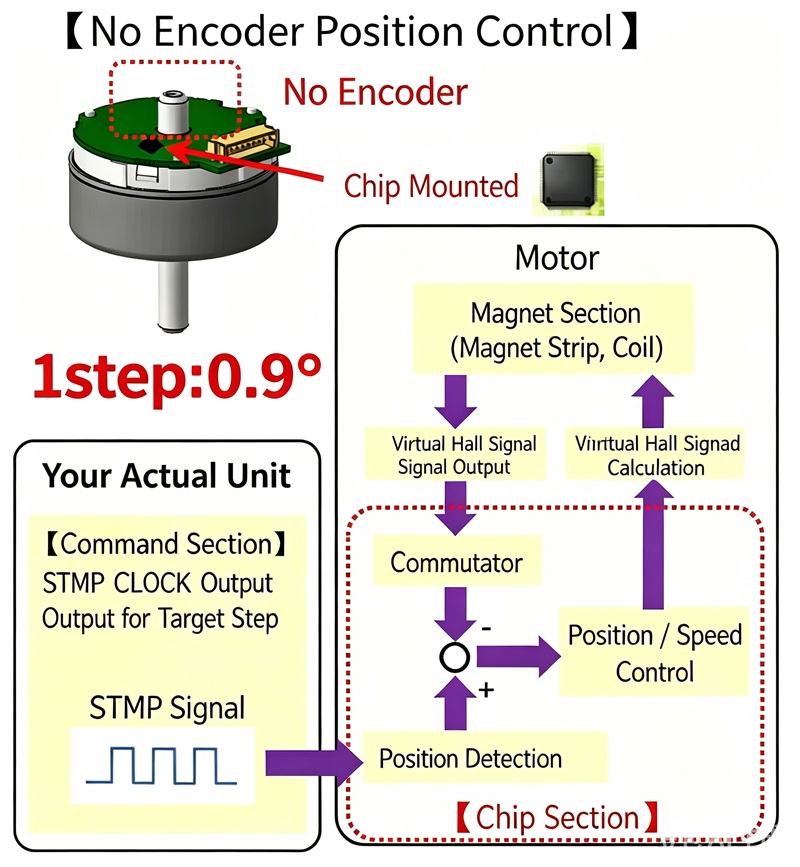
硬件架构与核心参数
- 无传感器设计:电机无编码器,且内部无霍尔传感器,省去了物理位置反馈元件。
- 芯片搭载:电机内部集成了控制芯片(图中红色虚线框的芯片部),负责执行伺服算法、位置估算及闭环控制,高度集成无需外置驱动器。
- 高精度微步:1step:0.9°,即上位机每发1个脉冲,电机转动0.9度(每圈对应400脉冲),实现了高分辨率定位。
- 磁气部:由磁条(转子永磁体)和线圈(定子绕组)组成,是动力输出与位置信号探测的物理载体。
控制逻辑流程
1. 指令输入(贵司实机)
- 目标阶段的 STMP CLOCK 输出:上位机(如PLC或单片机)向电机发送 STMP信号(脉冲方波)及方向指令。
- 作用:设定电机的“目标位置”或“行走步数”,控制方式类似步进电机。
2. 芯片内部无感闭环运算(芯片部)
内置芯片接收指令后,通过高频注入法实现位置估算与闭环:
- 位置指令演算:将接收到的STMP脉冲指令转换为内部的“目标位置值”。
- 位置估算值/虚拟霍尔信号输出:
- 位置检出与偏差比较:将“目标位置”与“估算位置(虚拟霍尔信号)”进行比较(图中圆圈 +/-),得出位置偏差。
- 位置·速度控制:根据偏差值,通过内部PID算法计算出所需的速度与扭矩电流。
- 换流器:将控制信号转换为三相驱动电流,输出给磁气部。
3. 电机执行与反馈(马达)
- 无感反馈路径:电机本身无物理传感器引脚,芯片通过高频注入法在线探测线圈的电感/电流变化来估算位置。
- 闭环修正:若负载波动导致转子实际位置偏离指令,芯片会通过高频注入实时检测到偏差,自动增加输出电流(补扭矩),确保电机精准跟随指令,杜绝失步。
方案特点与应用
- 零低速性能优异:高频注入法在电机静止和极低速下也能有效估算位置,实现从零速启动和低速高转矩控制。
- 高可靠性与低成本:无编码器/霍尔元件,降低成本与体积,抗油污、振动和潮湿环境能力极强。
- 控制极简:外部仅需脉冲+方向信号,内部自动完成所有闭环运算。
- 应用场景:非常适用于医疗输液泵、营养泵、蠕动泵、小型输送带、搅拌设备等对体积、成本有要求,且需精准角度/流量控制的中低速设备。